
引言
2026 年被行业普遍视作 AI 从对话式大模型走向自主智能体的转折之年。过去两年大量落地的 Agent 系统,本质是在通用大语言模型之上增加提示词框架、工具调用插件与记忆模块,属于外挂式智能体。这类架构的底层目标仍是预测下一个文本 token,并不具备对外部世界状态的内在建模能力。当任务进入长时序、动态不确定的真实环境,外挂智能体极易出现规划断裂、幻觉泛滥、无法预判环境变化等问题。
世界模型与智能体原生架构的出现,正是对这一缺陷的底层修正。原生架构不再把世界建模当成模型上线后的附加能力,而是在预训练阶段就将环境状态预测、动作 - 结果因果推演作为核心训练目标,形成 “感知 - 模拟推演 - 动作执行 - 环境反馈 - 状态更新” 的闭环。2026 年,Meta V-JEPA、NVIDIA Cosmos、阿里 Qwen-AgentWorld、Kairos 原生世界模型等成果集中落地,标志着 AI 范式从 “文本生成” 向 “世界状态预测” 迁移。但与此同时,算力爆炸式增长、长时序状态漂移、多模态时空表征开销等瓶颈,依然制约原生智能体规模化部署;传统单点静态评测榜单,也已经无法衡量智能体在动态环境中的真实能力。本文从范式变迁底层逻辑、算力约束、评测体系革新三个维度,拆解 2026 年世界模型与原生智能体架构的真实进展与局限。
一、范式迁移:从外挂 Agent 到智能体原生世界模型架构
理解本次范式迁移,首先要区分外挂智能体和原生智能体架构的本质差异。外挂式 Agent 以 LLM 为中心,模型本身不存储环境状态,所有环境信息依靠外部工具返回文本,模型只能基于文本做推理,无法对物理空间、物体动力学、事件时序做内在模拟。一旦环境发生未被文字描述的变化,智能体就会失效。
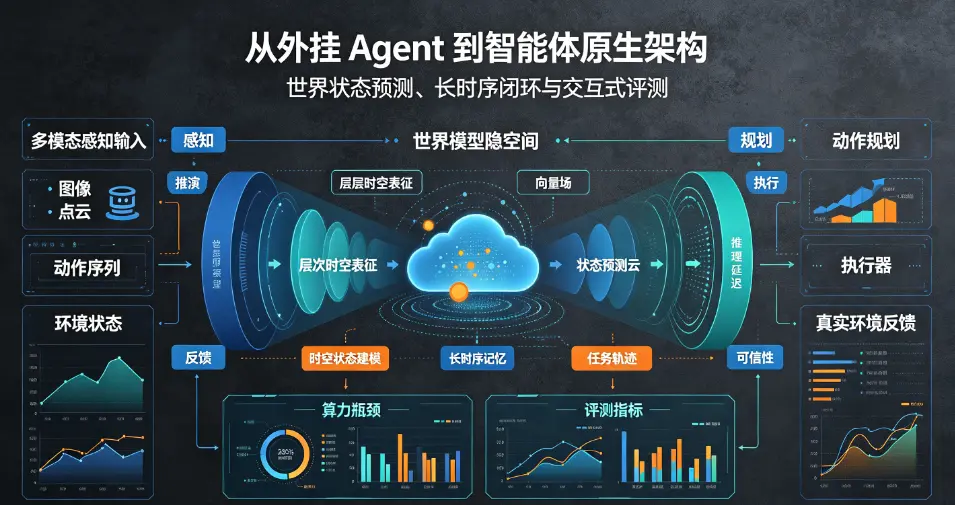
智能体原生架构的核心创新,是将世界模型内置为智能体的认知底座。模型学习的对象不再局限于文本,而是视频、传感器数据、动作序列构成的时空环境,学习目标是预测环境在动作干预下未来状态的变化,而不是单纯生成文本或者图像。2026 年行业分化为两条并行技术路线:显式物理仿真路线,以 NVIDIA Cosmos、腾讯混元 3D 世界模型为代表,将物理规则、几何空间嵌入模型,物理保真度高,适配自动驾驶、工业数字孪生;隐式表征学习路线,以 Meta V-JEPA、Kairos 架构为代表,不硬编码物理公式,从海量真实世界多模态数据中自主学习因果与时空规律,更适合人形机器人、开放环境交互任务。
原生架构的智能体,其决策逻辑发生根本性变化。传统外挂 Agent:接收任务→调用工具获取信息→文本推理规划→执行动作。原生世界模型智能体:感知环境当前状态→在内部世界模型中推演多套动作方案的未来结果→选择代价最低、风险最小的动作执行→接收真实环境反馈,更新内部世界状态,循环迭代。阿里 Qwen-AgentWorld 在 2026 年 6 月发布时,提出原生语言世界模型思路,在预训练阶段就内置七大环境模拟器,原生支持操作系统、网页、代码、终端环境的智能体交互,不再依赖外部沙箱事后接入,这也是原生架构的典型实践。
范式迁移带来的另一个变化,是模型能力评价重心的转移。外挂 Agent 的能力上限受限于 LLM 文本推理能力;原生智能体的瓶颈,则转移到世界模型对环境因果关系建模的准确性、长时序状态维持能力,以及推演过程的算力开销。
 94c0bc4cec09af9744e5d26effd3a19.webp
二、2026 原生世界模型的核心算力瓶颈
尽管原生架构在开放场景任务中表现出巨大潜力,但算力成本、存储带宽、时序误差累积三大瓶颈,成为 2026 年产业落地最核心的阻碍,这也是当前绝大多数原生世界模型只能在云端大卡集群运行,难以部署在机器人、边缘设备的根本原因。
第一,多模态时空表征带来训练与推理算力爆炸。传统 LLM 只处理一维文本序列;世界模型需要编码图像、深度、动作、时序状态构成的 4D 时空数据。2026 年实测数据显示,同等参数量下,原生世界模型单次前向推理的算力开销是纯文本大模型的 6~12 倍。显式物理仿真路线开销更高,高保真 3D 场景推演,单次环境 rollout(模拟推演)需要数十倍于文本生成的算力。如果智能体需要并行推演多条行动路径做方案择优,算力消耗会进一步成倍放大。
第二,长时序任务下的状态记忆与误差累积难题。世界模型在持续推演未来环境状态时,预测误差会随时间窗口不断累积,也就是时序漂移现象。当任务时间跨度拉长,模型内部模拟环境会逐步偏离真实世界。Kairos 3.1 引入混合时序注意力机制,通过滑动窗口捕获局部动态、扩张窗口捕捉中长期依赖,以此抑制误差累积,但改进方案会带来 KV 缓存持续膨胀,随着任务时长增加显存占用线性上涨,长时间任务推理成本持续走高。当前很多原生智能体只能稳定支持数十步的短周期任务,上百步长时序开放任务仍然容易出现状态错乱。
第三,端侧实时闭环推理的时延与能耗矛盾。原生具身智能体要求感知、推演、动作输出形成毫秒级闭环,机器人、自动驾驶设备无法完全依赖云端推理。云端传输会引入网络延迟,一旦网络波动,闭环断裂;而端侧硬件算力有限,轻量化裁剪后的世界模型,物理预测精度会明显下降。行业正在探索云边端分布式协同方案:云端负责大规模预训练与复杂场景离线推演,边缘端维持精简世界模型,负责本地实时状态预测,动态分配算力资源,但分布式智能体协同架构本身增加了系统复杂度与一致性风险。
除硬件算力之外,高质量具身数据稀缺是隐性瓶颈。世界模型训练需要大量包含动作、环境变化配对的交互数据,单纯互联网视频数据缺少动作标签,很难学习动作与环境变化之间的因果关系。机器人真机采集数据成本极高,仿真环境生成数据又存在现实差距,造成高质量训练数据集供给不足,限制模型泛化能力。
三、评测范式革新:告别静态榜单,转向交互式任务轨迹评测
随着技术范式切换,沿用多年的静态问答、图像生成单项评测基准,已经无法评估世界模型原生智能体的真实能力。过去的评测习惯给模型输入固定 prompt,输出文本或者图片,用 BLEU、FID 等指标打分,属于单点静态评估。但原生智能体是在动态环境中持续交互,模型的失败往往不是单次输出错误,而是任务执行轨迹中一系列连续决策偏差,传统指标完全无法捕捉这类问题。
2026 年行业正在建立新一代交互式评测框架,核心思路是以任务完成轨迹为核心,兼顾鲁棒性、安全可信性、资源效率三大维度。新评测体系包含几大核心模块。首先是交互式沙箱环境评测,典型如 AgentWorldBench、WBench,模型不是回答问题,而是在真实可交互环境中自主调用工具、持续执行多步任务,评测系统记录完整动作轨迹,评估任务成功率、路径冗余度、错误恢复能力,而不是只看最终结果是否正确。其次是扰动鲁棒性测试,在任务执行中途人为加入环境扰动,观察智能体能否感知环境变化、修正内部世界模型,规避静态数据集过拟合。很多在干净测试集上成绩优异的世界模型,一旦加入微小环境扰动,任务成功率会断崖式下跌。
与此同时,可信性评测被纳入硬性指标。全息智能体评估框架 HAAF 提出,智能体评测不能只看任务能不能做完,还需要评估可靠性、鲁棒性、安全性、社会对齐、操作完整性五大可信属性,对智能体越权操作、错误工具调用、有害规划做风险量化评估,弥补传统基准只看重能力、忽视风险的缺陷。国内也推出面向工业场景的模数共振评测体系,从组件能力、业务交付、系统运维三层评估工业智能体落地价值,把算力开销、推理时延、运维成本纳入评测指标,贴近真实产业部署场景。
评测范式的另一变化,是区分视觉表现与物理可执行性。不少视频生成类世界模型可以生成视觉上非常逼真的未来画面,但生成的物体运动、空间关系不符合物理规则,无法迁移到机器人真机执行。2026 年具身智能评测共识逐步形成:像素级画面质量不再是核心指标,真正的核心指标是模型预测的状态,能否指导物理实体稳定完成任务,RoboTwin 这类机器人任务基准,把真机任务成功率作为世界模型的核心标尺,打破 “视频好看即模型强” 的误区。
四、发展展望与边界约束
2026 年原生世界模型智能体,已经证明了 “内置环境模拟” 是下一代 AI 的核心方向,但行业仍然处于早期阶段,不存在可以无条件适配所有开放场景的通用原生智能体。显式仿真路线物理精度高,但场景迁移成本大;隐式表征路线泛化能力强,复杂物理场景预测稳定性不足。两种路线并非互相替代,中长期大概率走向混合架构,结合数据驱动学习与物理规则约束。
算力层面,单纯依靠芯片堆算力难以持续,未来优化方向集中在隐空间低维状态建模、稀疏激活世界模型、长时记忆压缩算法,减少不必要时空信息计算,降低推理开销;分布式云边协同架构也会持续演进,平衡云端大模型推演能力与端侧实时性需求。
在评测方面,未来行业会逐步形成跨场景统一基准,解决当前不同厂商使用自有测试集、结果难以横向对比的问题。但世界模型与智能体的非确定性,天然给标准化评测带来挑战,如何平衡测试可复现性与开放环境真实多样性,仍是学术界与产业界需要持续解决的难题。
从技术边界看,原生世界模型不等于通用人工智能。它能够学习环境因果关系,在模拟空间推演动作结果,但依然存在常识偏差、外推失效、对齐风险。在医疗、交通等高责任场景,原生智能体必须配套安全监控、人工干预熔断机制,不能完全自主运行。
结语
2026 年这场由世界模型驱动、智能体原生架构主导的 AI 范式迁移,本质是 AI 从语言符号世界,回归物理现实世界建模。外挂式 Agent 代表着文本大模型时代的应用延伸,而原生世界模型智能体,则重构了 AI 感知、推理、行动的底层逻辑。但范式迁移不等于落地成熟,算力成本、长时序误差漂移、高质量交互数据短缺,仍是横亘在规模化商用前的核心障碍;与之配套的评测体系,也正在从静态打分,转向交互式、轨迹化、兼顾安全可信的全新范式。
未来几年,世界模型的技术竞争将不再只比拼参数量、生成画面效果,而是转向环境因果建模能力、推理能效、扰动鲁棒性与安全可控性综合能力的比拼。随着算法、芯片、评测体系协同迭代,原生智能体将逐步渗透工业、机器人、数字孪生等场景,重塑人工智能产业的应用边界。
来源:
互联网
本文观点不代表区块AI立场,不承担法律责任,文章及观点也不构成任何投资意见。
评论列表