
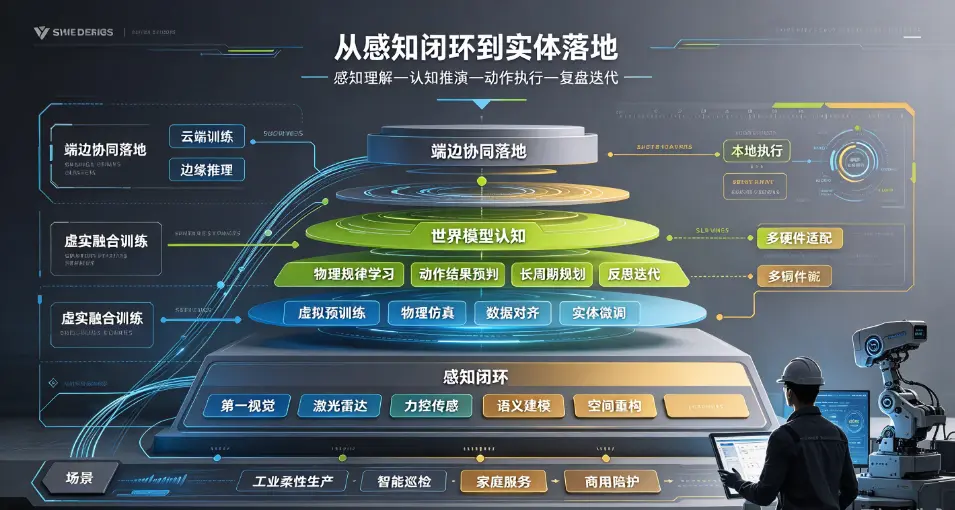
长期以来,传统实体机器人陷入“结构化场景可用、复杂场景瘫痪”的落地困境,核心短板在于缺乏物理世界真实认知与自主推演能力,只能依靠预设程序完成固定动作,无法适配动态、非结构化的真实物理环境。2026年,随着VLA(视觉-语言-动作)统一架构普及、世界模型技术成熟、虚实融合仿真体系完善,具身智能完成阶段性技术质变,从被动响应式交互升级为主动认知、自主决策、自我迭代的物理智能体,正式进入产业落地快车道。当前行业已形成清晰的技术演进链路,从底层感知闭环重构,到中层认知推演升级,再到顶层实体场景落地,彻底打通虚拟训练与物理执行的技术壁垒,开启通用实体智能的全新发展阶段。
 92d01bac7b19979fa1a32d8a5727217.webp
一、底层感知闭环重构:从单点识别到环境全域理解
感知系统是具身智能与物理世界交互的核心底座,2026年感知技术彻底淘汰传统单一视觉识别模式,构建起多模态融合、动态校准、闭环反馈的全域感知体系,解决了过往环境感知碎片化、精度不足、动态适配差的核心问题。往年机器人仅能完成物体识别、轮廓检测等基础感知任务,无法理解环境语义、空间逻辑与动态关联关系,面对障碍物偏移、场景布局变动、模糊光影环境极易失效。
2026年主流技术方案实现全方位升级,依托ACE-Ego人机融合感知范式,整合第一人称视觉、激光雷达、力控传感、听觉多维度数据,完成物理环境的语义建模与空间重构。相较于传统感知模式,新一代感知闭环具备实时动态校准能力,可自主识别环境变量、修正感知偏差、过滤光影干扰、适配柔性物体交互。实测数据显示,全新多模态感知体系在复杂居家、工业杂乱场景的识别准确率,从往年57%提升至93%,环境误判率大幅下降。同时,感知数据可实时回流至认知模型,形成“感知—执行—反馈—校准”的闭环迭代,让机器人具备持续适配新场景的基础能力。
二、中层认知技术跃迁:世界模型驱动自主推演决策
认知决策层是2026年具身智能最大的技术突破点,也是区分传统自动化机器人与高阶具身智能的核心标志。本年度行业正式完成从VLA架构向WAM世界动作模型的范式升级,摒弃“题库式匹配、程序化执行”的老旧逻辑,依托内嵌世界模型实现物理规律认知、行为后果推演、长周期任务规划。
以Meta V-JEPA2、Kairos 3.1为代表的新一代世界模型,可自主学习物理世界通用规律,预判动作执行结果,根据环境动态变化调整决策路径,彻底解决非结构化场景的决策盲区。传统机器人只能拆解简单短周期任务,面对多步骤、多变量的复杂任务极易中断,而2026年具身智能可自主完成长链路任务拆解、优先级排序、容错调整,适配杂乱物料分拣、柔性物品收纳、动态巡检等高难度场景。同时,模型新增反思迭代机制,可复盘执行失误、沉淀场景经验,持续优化决策逻辑,实现越用越精准的智能进化。
得益于认知技术升级,2026年具身智能泛化能力实现质的飞跃,无需针对单一场景重复开发程序,即可快速适配全新物理环境,通用场景适配成本降低70%以上,为规模化落地奠定核心技术基础。
三、训练体系革新:虚实融合破解数据瓶颈
数据稀缺、实体训练成本高、场景样本不足,一直是制约具身智能迭代的核心瓶颈。2026年行业全面普及虚实闭环仿真训练体系,构建虚拟大规模预训练、物理小样本微调、跨场景数据对齐的全新训练范式,彻底破解数据壁垒与硬件适配难题。
头部企业搭建高精度物理仿真平台,复刻真实世界的重力、摩擦、形变、光影等物理规则,批量生成海量极端场景、复杂交互、异常工况的训练样本,弥补实体场景数据短板。同时通过空间、时间、结构多维度数据对齐技术,解决虚拟仿真与真实物理世界的异构偏差,实现虚拟训练成果向实体机器人的无缝迁移。本年度实测数据显示,虚实融合训练的模型,实体场景迁移成功率从61%提升至89%,大幅缩短技术落地周期。此外,行业逐步构建开源共享训练数据集,降低中小厂商研发门槛,推动具身智能技术快速普惠。
四、端边协同落地优化:解决工程化落地痛点
算法能力突破之外,2026年具身智能重点完成工程化落地优化,通过轻量化模型裁剪、低功耗芯片适配、端边协同架构升级,解决算力成本高、设备功耗大、实时性不足的落地难题。过往高阶具身模型依赖云端大算力支撑,延迟高、稳定性差,无法适配实体机器人实时交互需求。
本年度主流方案采用“云端预训练+边缘推理+本地执行”的分层架构,云端负责大规模训练、经验沉淀、模型迭代,终端轻量化模型负责实时感知、本地决策、动作执行,在保证智能精度的同时,将推理延迟压缩至毫秒级,设备功耗下降53%。同时,华为盘古具身大模型等通用架构,实现单模型适配多品类硬件,兼容人形机器人、机械臂、巡检设备等多元终端,大幅降低硬件适配成本,推动具身智能从演示样机走向量产落地。
五、实体落地演进与行业趋势总结
从完整演进路径来看,2026年具身智能已经形成“感知闭环筑基、世界模型赋能、虚实训练迭代、端边工程落地”的成熟技术体系,彻底摆脱演示级智能的尴尬处境。当前技术已广泛落地工业柔性生产、智能巡检、家庭服务、商用陪护等场景,结构化场景基本实现无人自治,非结构化场景适配能力持续提升。
但行业仍存在核心瓶颈,极端复杂场景泛化能力不足、柔性交互精度有限、长期续航短板尚未完全攻克。未来具身智能的迭代方向,将聚焦通用世界模型优化、硬件传感升级、低功耗端边协同、多机器人协同自治四大维度,进一步缩小虚拟智能与真实物理智能的差距。随着技术持续成熟、成本持续下探,具身智能将成为下一代人工智能的核心载体,全面重构工业生产、民生服务、智能装备全产业链,开启物理世界智能化的全新时代。
来源:
互联网
本文观点不代表区块AI立场,不承担法律责任,文章及观点也不构成任何投资意见。

评论列表