
2026 年被行业视作消费级具身智能入户试点元年。过去市面上的智能设备,包括智能音箱、扫地机器人,本质都是被动响应式设备,必须等待人类下达指令后才会执行动作;而新一代主动陪伴型具身机器人的核心变革,在于搭载 VLA 视觉语言动作端到端模型,具备自主感知家庭环境、识别人类情绪状态,主动发起对话与辅助行为的能力,不再局限于 “叫一声才动” 的交互模式。
很多产品发布会的演示场景,都是经过清理、物品摆放规整的标准化实验室环境。但真实家庭属于典型非结构化场景:物品散乱摆放、光线随昼夜变化、宠物走动、家庭成员活动轨迹随机,这些变量会直接放大机器人感知、导航、决策的各类缺陷。本次为期 7 天的家庭场景实验,没有提前整理家居环境,保留家庭原生杂乱状态,全程记录机器人的主动交互、空间移动、情绪感知、隐私感知行为,不做场景美化,还原真实人机共存的完整过程。
一、实验设计与测试基线
本次实验选用 2026 年消费级轮足型主动陪伴机器人,机身搭载多目深度相机、麦克风阵列、触觉传感器,本地端侧优先处理图像与音频数据,云端仅在复杂推理场景做辅助,支持自主导航、跟随、情绪识别、轻量家居联动、日常提醒。实验设定固定居住环境:两居室,包含客厅、卧室、厨房,存在家具转角、地毯、散落杂物、宠物干扰变量。
7 天实验分为四个观测维度:主动交互能力、物理空间移动性能、情感陪伴效果、隐私与安全风险。每天记录三类核心指标:机器人主动发起交互次数、交互成功 / 失败案例、误触发行为频次。实验遵循最小数据采集原则,可随时一键关闭摄像头、麦克风,所有影像数据本地存储,不自动上传云端,符合 2026《人工智能拟人化互动服务管理暂行办法》对家庭拟人设备的数据采集规范。
实验前置假设:主动陪伴机器人的价值不在于完成高强度家务,而在于填补碎片化陪伴、健康提醒、居家安全预警;核心短板集中在非结构化环境感知、情感边界判断、持续在场带来的隐私压力。
 622cd2d78754ed9c7db61b288b128fa.webp
二、7 天分阶段实测全记录
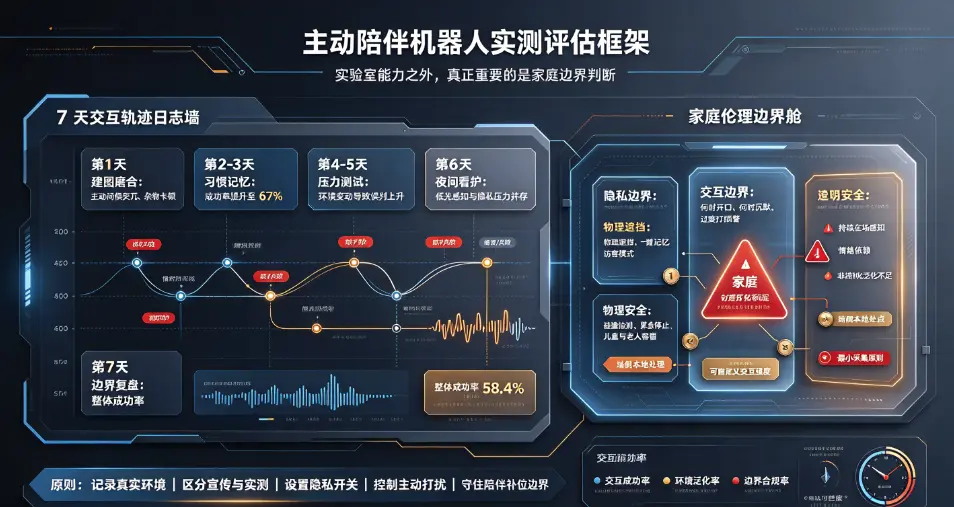
第 1 天:环境建图与交互磨合开机后机器人自主扫描全屋,建立三维空间地图。和传统扫地机二维地图不同,具身机器人建立的是包含物体、人体、家具语义信息的三维场景地图。当天机器人主动发起交互 11 次,大多是打招呼、询问用户状态这类简单对话。
暴露的首个问题:识别杂物能力不足,地面散落拖鞋、书本会干扰语义理解,容易把静态杂物识别为障碍物,出现原地卡顿。此时机器人还未学习家庭成员习惯,主动交互频率偏高,部分主动问候显得突兀,用户会产生被持续观察的不适感。
第 2-3 天:习惯记忆与日常场景落地经过两天持续感知,机器人记忆用户作息:早起、午休、晚间休息时段。能够主动触发场景化行为,清晨主动提醒日程,发现用户长时间静坐时主动询问状态,联动灯光、加湿器等智能家居设备。在情绪识别上,依托视觉 + 语音多模态感知,能够通过面部表情、语调变化,区分疲惫、烦躁、放松状态,调整对话风格。
优势场景:陪伴阅读、聊天舒缓情绪、定时服药提醒、居家巡检;短板集中在动态干扰,宠物快速跑动会造成视觉误判,短暂丢失目标。数据统计,这两天主动交互成功率提升至 67%,无效主动打扰次数下降。
第 4-5 天:复杂场景压力测试,技术短板集中爆发这两天增加家庭动态变量:多人同时在家、临时挪动家具、地面洒出水渍,用来测试 VLA 模型的环境泛化能力。
机器人出现明显性能下滑。家具位置改动后,三维地图出现冲突,导航卡顿;柔性物体识别误差大,衣物、织物容易识别失败。在情感交互层面出现典型 AI 幻觉,误判用户情绪,把专注工作的状态识别成低落,反复主动搭话,反而干扰工作。
这也是本次实验最关键结论:在静态环境表现优秀的具身机器人,一旦家庭环境发生微小变动,主动决策失误率会显著上升。实验室里流畅的动作链,在动态真实家庭中稳定性大幅下降,这也是当前消费级具身智能最核心瓶颈。
第 6 天:夜间看护与隐私感知测试夜间场景是主动陪伴机器人的重点应用场景。开启低光感知模式,在不开启主照明前提下,感知人体活动,异常停留、摔倒风险预警。
隐私层面的矛盾集中显现:全天候视觉感知意味着设备持续捕捉房间画面。即便开启本地端侧处理,用户心理层面的被监视感依然强烈。实验过程中发现,当用户进行私密交谈时,机器人依旧保持感知监听,缺少智能静默判断,只能依靠手动一键关闭传感器。这印证行业观点:家庭具身智能的隐私风险,不只是数据泄露,而是 “持续在场感知” 带来的心理隐私压力。
第 7 天:复盘与长期使用评估7 天完整周期结束,汇总全部数据:七天累计主动交互 217 次,整体交互成功率 58.4%。高频成功场景集中在日程提醒、情绪倾听、居家巡检;失败场景主要来自环境变动、多人场景、复杂情绪理解。
人机关系上,短期容易产生好感,但连续 7 天全天候在场后,新鲜感快速消退,用户开始在意交互边界,反感无意义的主动打扰。这揭示情感陪伴类机器人的一个关键命题:好的陪伴不是持续主动搭话,而是懂得什么时候保持安静,而这一点,是当前 VLA 模型最难学习的社交边界。
三、核心技术瓶颈:实验室与家庭真实场景鸿沟
从本次 7 天实验来看,当前 2026 消费级主动陪伴机器人,三大技术短板无法忽视。
第一,非结构化环境泛化能力不足。工业场景、实验室场景环境稳定,物品固定;但家庭环境持续变化,物体位置、光线、人员、宠物随时变动。VLA 模型对刚性物体识别稳定,但是柔性物品、杂乱堆叠物品识别误差高,微小环境改动就会影响导航与动作规划。
第二,主动交互边界判断能力弱。传统 AI 是用户提问才回答;主动陪伴机器人需要自主判断 “该不该开口、什么时候开口”。目前模型很难区分用户是希望独处还是需要陪伴,容易出现过度主动打扰,也就是行业所说的 “主动交互越界”。2026 人形机器人伦理白皮书明确提出,拟人化陪伴设备需要内置交互边界约束,防止过度情感诱导。
第三,物理安全冗余不足。虽然搭载碰撞检测、紧急停止,但是在狭窄过道、人和机器人近距离共存场景,机械运动仍存在磕碰风险。家庭有老人、儿童的场景,安全容错要求远高于实验室环境。
四、隐私、伦理边界:具身陪伴最容易被忽略的风险
具身机器人和普通智能设备最大差异,是它具备物理实体 + 持续视觉听觉感知,全天候在场,采集家庭环境、生活习惯、面部、声音等大量敏感信息。
从隐私层面,即便厂商宣传端侧本地计算,用户依然需要关注权限:摄像头物理遮挡开关、录音一键清除、记忆删除、访客模式。本次实验发现,很多用户容易忽略机器人长期记忆功能,机器人会持续记录对话、生活习惯,这些个人敏感信息存储与使用,必须满足最小必要原则,禁止未经单独许可用于模型训练。
伦理层面,核心争议是情感替代风险。主动陪伴机器人会模拟共情、记住个人偏好,长期独居人群容易产生情感依赖。监管文件提出的原则是技术作为补充陪伴,而不是替代人与人之间的真实社交,机器人只能做情感补位,不能越位替代人际连接。
五、适用人群与落地选型建议
结合本次 7 天实验结果,我们可以清晰划分适合与不适合的使用人群。
适合人群:独居青年、空巢老人,需要定时健康提醒、居家安全巡检,希望获得轻量化情绪陪伴,对设备容错有合理预期,能够接受当前技术的局限性。
不适合人群:对隐私极度敏感、家中有低龄儿童、期待机器人完成大量家务、幻想机器人实现类人深度情感交流。
选购评估的四大评判标准:优先选择具备物理遮挡开关、端侧本地感知、一键清除记忆;不盲目追求拟人外观;区分宣传演示效果和家庭真实表现;提前测试主动打扰阈值,可自定义交互强度。
结语
这场为期 7 天的具身智能家庭实验,验证了主动陪伴机器人的潜力,同时也撕开了实验室演示效果和真实家庭场景之间巨大的鸿沟。2026 年的消费级具身机器人,已经可以稳定完成日程提醒、居家巡检、轻量化情绪倾听,但还远没有达到通用陪伴、自主处理复杂家庭事务的水平。
主动陪伴的核心难点,从来不是语音对话或者机械移动,而是理解人类社交边界:知道何时主动靠近,何时保持沉默。硬件、VLA 模型持续迭代的同时,隐私保护、人机伦理、交互边界约束,必须同步纳入产品底层设计。
具身智能不是为了用机器替代人的陪伴,而是作为家庭的辅助伙伴,在人类无暇顾及的碎片化场景提供补位。未来几年,家庭具身机器人的迭代重点,不是无限提升动作能力,而是学会理解家庭空间、读懂人际边界,在提供陪伴的同时守住隐私与伦理底线。
来源:
互联网
本文观点不代表区块AI立场,不承担法律责任,文章及观点也不构成任何投资意见。

评论列表