
长期以来,大众认知里的具身智能,等同于售价数万甚至数十万元的人形机器人。家庭自动化领域,绝大多数用户使用的仍然是基于固定触发规则的传统智能家居:人来开灯、定时开关空调,本质是 “if-then” 的条件脚本,无法自主理解家庭环境变化,遇到物品移位、环境变动就会失效。2026 年边缘端 AI 算力成本持续下降,RK 系列边缘盒子、低成本深度相机、小型轮式底盘硬件价格下探,普通用户可以控制总预算在千元区间,搭建一套轻量化居家具身智能原型。本次居家改造实验,不再追求人形机器人双臂抓取等高难度动作,而是聚焦空间感知、环境理解、动态任务规划三大核心能力,验证低成本具身智能能否打破传统智能家居的规则局限。
 8b8d90320b5d1ed8d43f66cde535d5c.webp
一、实验方案:千元级硬件栈与架构设计
本次实验整套硬件总投入 970 元,全部选用消费级开源硬件,不需要定制开发零件,普通用户即可采购组装。整套系统分为感知层、本地 AI 大脑层、执行层三部分,所有推理计算在本地完成,不依赖云端持续上传视频流,规避隐私泄露风险。
感知层由一台单目深度相机与全屋人体存在传感器组成,深度相机负责获取客厅三维空间信息,识别桌椅、水杯、地面杂物等物体位置;人体存在传感器补充多区域人体状态,弥补单相机视野盲区。AI 大脑选用 RK3588 边缘计算盒子,承担三维空间重建、物体识别、任务规划与本地小模型推理,算力足以运行轻量化多模态模型,完成环境理解。执行层采用低成本轮式移动底盘,搭配继电器模块对接原有智能家居设备,作为系统的物理执行载体,实现移动巡检、开关设备等动作。
架构逻辑和传统智能家居有本质区别。传统智能家居是事件触发:当传感器检测到 “人体”,执行预设动作。而具身智能这套系统是目标驱动:用户下达目标指令,例如 “检查客厅是否开窗,有人离开则关闭灯光与空调”,AI 大脑会自主规划移动路径,通过深度相机感知环境障碍物,动态调整路线,采集环境数据,判断当前状态,再调用设备完成操作。整个过程不需要预先编写场景脚本,环境发生变化时,系统可以自主调整执行策略。
二、实测场景:三类家庭任务的真实表现
实验在 85㎡普通住宅开展,连续两周分三类任务进行压力测试,记录成功率、响应延迟与失效场景,量化千元方案的真实能力边界。
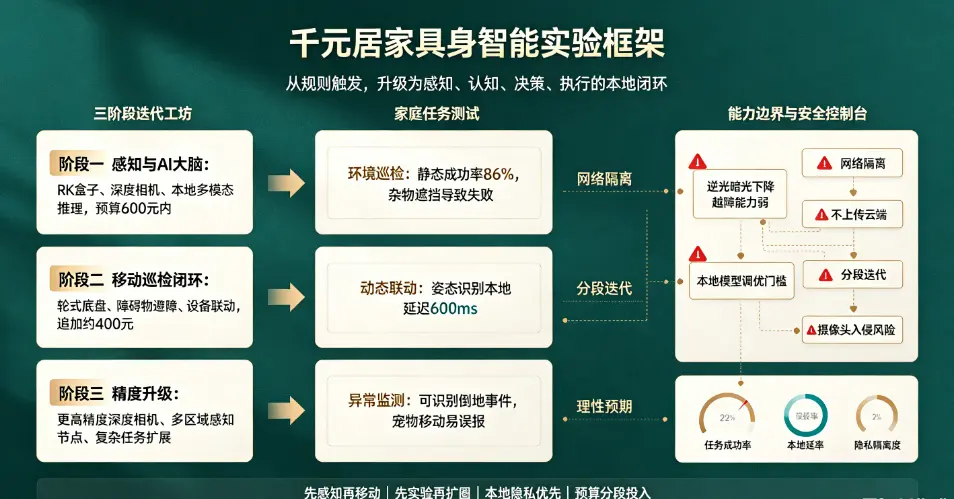
第一类,环境巡检类任务。指令:“每天傍晚自动巡检客厅,检测窗户状态,室内无人时关闭空调、主灯。” 传统智能家居只能依靠门窗传感器,如果窗户没有安装传感器,就无法识别。而这套具身智能方案依靠深度视觉识别窗户开合状态,移动底盘自主在客厅移动,避开拖鞋、椅子等障碍物。两周测试中,静态环境下任务成功率 86%;当地面堆放杂物较多,底盘路径被严重遮挡时,任务失败。这也是千元硬件最明显短板:低成本深度相机抗逆光能力弱,复杂障碍物密集场景下空间重建精度下降。
第二类,场景理解与动态联动。指令:“监测书房,当连续一小时有人久坐,自动打开加湿器,定时提醒休息。” 传统方案只能依靠人体传感器 + 计时器,无法区分用户是坐着办公还是短暂路过。具身智能系统通过视觉识别人体姿态,区分久坐和短暂停留,理解用户行为意图,按需触发设备。测试数据显示,人体姿态识别本地推理延迟稳定控制在 600ms 以内,远低于云端方案。
第三类,异常监测任务。指令:“夜间巡逻客厅,识别地面倒地物体,推送提醒。” 传统智能家居没有视觉理解能力,无法识别摔倒、物品倒地这类非预设事件。这套原型可以识别这类非结构化事件,但存在一定误报率,宠物快速移动容易触发误识别。
综合实验结果,千元级具身智能方案在静态、障碍物较少的家庭区域表现稳定,能够完成传统智能家居无法实现的开放式任务;但面对复杂拥挤空间、强光 / 暗光环境、精细物体抓取任务,能力明显不足,不能对标高端人形机器人。
三、核心差异:传统智能家居 VS 低成本居家具身智能
很多人会混淆这套改造方案和普通全屋智能,二者底层范式完全不同,也是本次实验最重要的结论。
传统智能家居属于规则驱动系统,所有场景都需要用户提前定义条件与动作。优势是稳定、成本低;短板极其突出:只能处理预先想到的场景,遇到未知情况就失效,不具备理解能力,不能自主规划任务。家庭环境本身是非结构化的,物品位置随时变动,规则脚本会越堆越多,维护成本持续上涨。
千元具身智能原型属于感知 - 认知 - 决策 - 执行闭环系统。不需要预先写死大量场景脚本,依靠视觉感知和本地多模态模型理解物理空间,把人类自然语言目标拆解成一系列动作,遇到环境变化实时调整方案。但代价是,系统存在一定概率识别误差,硬件稳定性低于成熟智能开关、传感器。
简单总结二者定位:传统智能家居适合标准化、固定不变的家庭场景;低成本具身智能改造,适合想要开放式 AI 交互、非结构化事件感知的技术爱好者,它是实验原型,不是成熟稳定的全屋智能替代方案。
四、落地痛点与隐私、安全边界
本次改造过程,也暴露千元级居家具身智能当前阶段的几大核心痛点,普通用户改造前必须充分评估。
第一,感知硬件的物理局限性。低成本深度相机在逆光、暗光、镜面反光场景识别精度大幅下降,轮式底盘越障能力弱,地毯、门槛会直接阻断移动巡检任务。想要提升稳定性,就要升级硬件,预算会快速突破千元区间。
第二,本地模型调优门槛。虽然 2026 年轻量化多模态模型资源丰富,但想要适配自家家庭环境,需要做本地场景微调,需要基础的模型部署能力,纯小白用户上手难度高于米家、HomeAssistant 这类智能家居平台。
第三,隐私与安全风险。整套视觉感知设备持续采集室内图像数据,尽管实验方案全部本地推理,不上传云端,但一旦边缘盒子存在漏洞,摄像头存在被入侵风险。搭建这类视觉型居家 AI 系统,必须做好网络隔离,不把感知设备直接暴露在公网。
第四,任务能力边界清晰。千元方案只能完成移动巡检、环境识别、联动已有智能家电,无法实现人形机器人的抓取、搬运等精细物理操作,不要对低成本原型抱有科幻级预期。
五、选型与迭代思路:普通家庭如何循序渐进改造
如果普通家庭想复刻这套居家具身智能实验,不建议一次性配齐全部硬件,可以采用三段式迭代思路,降低试错成本。
第一步,先搭建感知与 AI 大脑,不买移动底盘。采用 RK 盒子 + 深度相机,在客厅部署本地视觉感知系统,先实现物体识别、人体姿态监测,联动现有智能灯、空调,验证本地 AI 推理效果,预算控制在 600 元以内。这一步门槛最低,适合新手入门。
第二步,增加移动底盘,构建可移动具身智能体,完成巡检任务,追加预算 400 元左右,也就是本次实验完整方案。
第三步,当原型验证稳定之后,再考虑升级更高精度深度相机、增加多区域感知节点,拓展更多复杂任务。
从产业趋势看,2026 年正是居家具身智能的平民化起步阶段。高端人形机器人仍然价格高昂,短期难以走进普通家庭,但边缘算力、视觉感知硬件持续降价,这种 “非人形、轻量化具身智能” 会成为家庭自动化升级的中间路线。它不是用来直接替代成熟的传统智能家居,而是作为补充,弥补传统规则脚本无法处理开放式、非结构化家庭事件的短板。
结语
本次千元级居家具身智能改造实验证明,家庭自动化已经出现新的范式:不再是用户提前编写好所有场景规则,而是让 AI 智能体自主感知家庭物理空间,理解自然语言目标,动态规划执行动作。传统智能家居解决 “固定场景自动化”,而轻量化具身智能尝试解决 “开放环境自主响应”。
同时实验也客观印证,千元硬件方案存在明确能力上限,距离稳定全天候商用产品还有很长距离。它更适合技术爱好者做家庭 AI 实验,而非面向全家庭的成熟落地方案。未来 1-2 年,随着轻量化具身模型持续优化、感知硬件成本进一步下降,这种低成本本地 AI 智能体,会成为继传统全屋智能之后,家庭数字化升级的重要方向。普通家庭在改造时,应当理性区分技术实验和成熟产品,平衡好功能、预算、隐私安全三者之间的关系。
来源:
互联网
本文观点不代表区块AI立场,不承担法律责任,文章及观点也不构成任何投资意见。

评论列表